
Robotul mobil autonom: inginerie, algoritmi și aplicații educaționale
Această lucrare a fost verificată de profesorul nostru: 6.09.2026 la 13:29
Tipul temei: Referat
Adăugat: 3.09.2026 la 6:00
Rezumat:
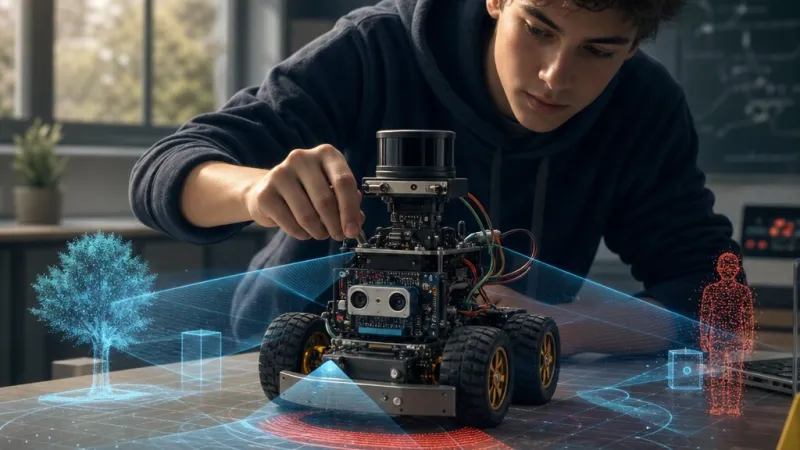
Descoperă robotul mobil autonom: inginerie, algoritmi și aplicații educaționale. Înveți cum funcționează, ce senzori folosește și cum sprijină proiectele de liceu.
Robotul mobil autonom – între inginerie, algoritm și educație tehnică
În ultimele decenii, robotica a trecut din zona imaginației științifico-fantastice în spațiul concret al laboratoarelor, fabricilor, depozitelor și chiar al școlilor. Dacă în trecut ideea de robot era asociată mai ales cu literatura sau cinematografia, astăzi ea desemnează un ansamblu tehnic riguros, bazat pe principii clare de mecanică, electronică și informatică. Dintre toate categoriile de roboți, robotul mobil autonom ocupă un loc aparte, pentru că el nu execută pur și simplu comenzi fixe, ci trebuie să se deplaseze, să observe mediul, să ia decizii și să își corecteze comportamentul în timp real. Tocmai această capacitate îl transformă într-un subiect de mare interes atât pentru industrie, cât și pentru educație.În contextul actual al învățământului tehnic din România, tema este deosebit de relevantă. În liceele tehnologice, în cluburile de robotică, în cercurile de informatică aplicată și în facultățile de profil, proiectele cu roboți mobili sunt apreciate pentru caracterul lor interdisciplinar. Un astfel de proiect îi obligă pe elevi și pe studenți să îmbine teoria cu experimentul: să înțeleagă un circuit electric, să scrie un algoritm, să fixeze componentele pe un șasiu și apoi să observe dacă robotul se deplasează așa cum a fost gândit. De aceea, robotul mobil autonom reprezintă un exemplu clar de integrare între principii inginerești și algoritmi de control, iar studiul lui oferă o imagine foarte concretă asupra modului în care educația tehnică poate forma competențe reale, nu doar cunoștințe teoretice.
Prin robot mobil autonom înțelegem un sistem capabil să se deplaseze fără intervenție umană directă, folosind informațiile furnizate de propriile sale dispozitive de măsurare. El poate urma un traseu stabilit dinainte sau se poate adapta la schimbările mediului, cum ar fi apariția unor obstacole, modificarea luminii ori pierderea reperului de ghidare. Autonomia nu este întotdeauna absolută. Există roboți foarte simpli, care doar urmăresc o linie trasată pe sol, și există sisteme mult mai complexe, capabile să construiască o hartă a spațiului și să planifice singure o rută. Important este faptul că decizia de mișcare nu mai aparține în permanență unui operator uman, ci sistemului însuși.
Pentru a înțelege mai bine această definiție, trebuie făcută diferența dintre un robot autonom și unul telecomandat. Un robot telecomandat depinde permanent de semnalele trimise de un om. Dacă operatorul nu îi transmite nicio comandă, robotul nu știe ce are de făcut. În schimb, robotul autonom primește date de la senzori, le prelucrează și generează singur răspunsuri. El nu „gândește” în sens uman, dar are o formă de inteligență funcțională: poate compara o stare dorită cu una reală și poate acționa pentru a reduce diferența dintre ele. Această distincție este esențială, mai ales în activitățile didactice, unde elevii trebuie să înțeleagă că autonomia nu înseamnă magie tehnologică, ci control automat și adaptare.
Importanța practică a roboților mobili autonomi este ușor de observat. În industrie, asemenea sisteme sunt folosite pentru transport intern, alimentarea liniilor de producție sau manipularea materialelor. În logistică, roboții mobili au devenit foarte utili în depozite, unde pot duce rafturi, pot transporta colete sau pot participa la inventariere. În agricultură, apar platforme capabile să monitorizeze culturile ori să execute sarcini repetitive. În cercetare, roboții mobili sunt utilizați în explorarea mediilor dificile, iar în educație ei oferă un excelent suport de învățare. Și în România se observă tot mai clar această orientare: universități tehnice din București, Cluj-Napoca, Iași, Timișoara sau Brașov includ frecvent proiecte de robotică mobilă în activitățile de laborator, iar competițiile școlare și studențești stimulează interesul pentru astfel de sisteme.
Din punct de vedere constructiv, un robot mobil autonom este alcătuit din mai multe subsisteme care trebuie să funcționeze armonios. Primul este subsistemul mecanic. Acesta include șasiul, adică structura de bază pe care sunt fixate toate celelalte componente. Deși poate părea un element banal, șasiul influențează direct stabilitatea, greutatea, centrul de masă și modul în care robotul răspunde la comenzi. O structură prea grea îngreunează deplasarea și crește consumul energetic, iar una prea fragilă poate produce vibrații sau dezechilibre. În multe proiecte educaționale se folosesc șasiuri simple, din plexiglas, plastic sau aluminiu ușor, tocmai pentru a păstra un raport bun între cost, rezistență și accesibilitate.
Al doilea element important este subsistemul de acționare. Mișcarea robotului este asigurată de motoare, de regulă motoare electrice de curent continuu, adesea împreună cu reductoare. Reductorul are rolul de a crește cuplul și de a permite un control mai fin la viteze mici, ceea ce este foarte util pentru roboții care trebuie să execute corecții dese. O soluție foarte răspândită este acționarea diferențială: cele două roți motrice sunt comandate separat, iar robotul virează prin diferența de turație dintre ele. Dacă ambele roți se rotesc la aceeași viteză, robotul merge drept; dacă una se rotește mai repede decât cealaltă, direcția se schimbă. Este o soluție simplă și elegantă, frecvent întâlnită în proiectele de început.
Un alt subsistem esențial este cel de percepție. Fără senzori, robotul ar fi „orb”, iar autonomia sa ar fi imposibilă. În funcție de scopul proiectului, se pot utiliza senzori de lumină și contrast, senzori în infraroșu, senzori ultrasonici, senzori de proximitate sau encodere. Pentru un robot urmăritor de linie, cei mai importanți sunt de obicei senzorii capabili să distingă diferența dintre o bandă închisă la culoare și un fundal deschis. În practică, senzorii infraroșu sunt foarte folosiți, deoarece sunt accesibili, răspund rapid și se pot integra ușor cu platforme educaționale precum Arduino. Totuși, ei au și limite: lumina ambientală puternică sau reflexiile suprafeței pot influența citirile, motiv pentru care este necesară o calibrare atentă.
Datele furnizate de senzori sunt prelucrate de unitatea de control, adică „creierul” robotului. În mediul educațional, microcontrolerele sunt preferate pentru că sunt ieftine, compacte și suficient de puternice pentru aplicații de bază și medii. O placă de dezvoltare precum Arduino este des întâlnită în școli și universități tocmai pentru că oferă un echilibru foarte bun între simplitate și funcționalitate. Programarea este relativ accesibilă, există multe resurse didactice, iar conectarea senzorilor și a actuatoarelor se poate face fără dificultăți majore. În același timp, alegerea platformei trebuie făcută cu măsură. Dacă sistemul este prea simplu, proiectul devine limitat; dacă este prea sofisticat, există riscul ca elevul sau studentul să fie copleșit de detalii și să piardă din vedere principiile de bază.
Între unitatea de control și motoare apare o componentă adesea subestimată, dar fundamentală: driverul de motor. Microcontrolerul poate genera semnale logice, însă nu poate furniza direct curentul necesar motoarelor. De aceea este nevoie de o interfață de putere, capabilă să amplifice semnalul, să schimbe sensul de rotație și să suporte cerințele electrice ale motoarelor. Rolul său este și pedagogic, nu doar tehnic. Prin intermediul acestuia, elevii înțeleg o idee importantă a electronicii aplicate: diferența dintre semnalul de comandă și energia efectivă necesară acționării. Fără un driver adecvat, robotul poate funcționa instabil, poate avea pierderi de performanță sau chiar poate suferi defecte.
Funcționarea unui robot mobil autonom poate fi descrisă printr-un flux informațional relativ simplu în aparență, dar foarte interesant în esență. Senzorii colectează date din mediu. Microcontrolerul interpretează aceste date după un algoritm stabilit. Pe baza rezultatului, trimite comenzi către driver, iar acesta alimentează motoarele în modul necesar. Dacă robotul este proiectat corect, acest proces se repetă foarte rapid, de multe ori pe secundă, ceea ce îi permite să reacționeze aproape instantaneu la schimbările mediului.
Aici intervine noțiunea de feedback, esențială în teoria controlului. Un robot autonom eficient nu acționează „oarbă”, ci își verifică permanent rezultatele. Dacă deviația față de traiectorie crește, sistemul trebuie să compenseze. Dacă un senzor indică faptul că linia s-a deplasat spre o parte, robotul nu continuă inert pe aceeași direcție, ci corectează turația roților. În lipsa feedbackului, chiar și o mică eroare inițială s-ar amplifica, iar robotul ar părăsi rapid traseul. Din acest motiv, proiectele de robotică mobilă sunt atât de utile în formarea gândirii inginerești: ele transformă noțiuni abstracte din automatică în efecte vizibile pe bancul de lucru.
Un exemplu clasic și foarte răspândit este robotul care urmărește o linie. Această aplicație are o mare valoare didactică, pentru că este suficient de simplă încât să poată fi realizată de elevi sau studenți aflați la început, dar și suficient de bogată în probleme reale. Traseul poate fi o linie neagră pe fond alb, cu curbe, intersecții, porțiuni întrerupte sau zone în care lumina se schimbă. Robotul trebuie să detecteze poziția liniei și să își ajusteze mișcarea. Dacă senzorii centrali indică prezența traseului, robotul merge drept. Dacă linia este detectată mai mult în stânga sau în dreapta, el virează corespunzător. Dacă linia se pierde complet, algoritmul poate ordona încetinirea, o mișcare de căutare sau oprirea.
În formele cele mai simple, controlul este de tip „tot sau nimic”: dacă linia este în stânga, virează stânga; dacă este în dreapta, virează dreapta. Totuși, o astfel de strategie produce deseori mișcări bruște și oscilații. De aceea, în proiectele puțin mai dezvoltate se introduce controlul proporțional, în care intensitatea corecției depinde de mărimea erorii. Cu alte cuvinte, dacă robotul este puțin abătut, corecția este mică; dacă s-a îndepărtat mai mult de traseu, corecția devine mai fermă. Această trecere de la comanda discretă la reglarea continuă este extrem de importantă din punct de vedere educațional, pentru că familiarizează elevii cu ideea de sistem în buclă închisă. Ei descoperă astfel că performanța nu depinde doar de program, ci și de parametrii mecanici, de viteza aleasă, de sensibilitatea senzorilor și de calitatea alimentării.
În practică apar numeroase dificultăți. Una dintre cele mai frecvente este calibrarea senzorilor. O suprafață mată se comportă diferit față de una lucioasă, iar variațiile de iluminare pot modifica semnificativ nivelul semnalului reflectat. De aceea, testarea trebuie realizată pe mai multe tipuri de trasee și în condiții diferite. O altă problemă ține de stabilitatea mecanică. Dacă greutatea nu este distribuită echilibrat sau dacă roțile au aderență inegală, robotul poate devia chiar și atunci când algoritmul este corect. Mai apare și problema alimentării: motoarele introduc zgomot electric și pot produce căderi de tensiune, ceea ce poate duce la resetarea plăcii de control. În asemenea situații, soluțiile sunt de natură practică și inginerească: filtrarea alimentării, separarea surselor, fixarea mai bună a componentelor, reducerea vitezei sau îmbunătățirea algoritmului.
Tocmai de aceea, în proiectele de început este recomandată alegerea unor soluții simple. Simplitatea nu înseamnă lipsă de valoare, ci claritate metodică. Un robot realizat cu senzori accesibili, un microcontroler ușor de programat, două motoare cu reductor și un algoritm elementar poate fi mult mai util pedagogic decât o platformă foarte sofisticată, dar greu de înțeles. În școală și facultate, progresul firesc este de la simplu la complex. Mai întâi se înțelege relația dintre senzor și decizie, apoi dintre decizie și mișcare, iar abia după aceea se pot adăuga funcții noi, precum evitarea obstacolelor, recunoașterea intersecțiilor, odometria sau comunicarea wireless.
În România, robotul mobil autonom are o valoare formativă tot mai mare. În liceele tehnologice, el poate fi integrat în ore de electronică, automatizări, informatică aplicată sau proiecte interdisciplinare. Elevul vede cum formulele și schemele nu rămân pe hârtie, ci se transformă într-un sistem real, care se mișcă și poate fi îmbunătățit. În universități, un astfel de subiect se pretează foarte bine pentru lucrări de laborator, proiecte de semestru, teme de licență sau concursuri. Mai ales în centrele universitare tehnice, robotica mobilă este un domeniu de legătură între matematică, programare și inginerie, exact tipul de disciplină care pregătește absolvenți capabili să lucreze aplicat.
De asemenea, cluburile STEM și competițiile au un rol aparte. Ele creează contexte reale de testare, unde nu este suficient să ai o idee bună pe hârtie. Robotul trebuie să funcționeze, să fie fiabil, să răspundă rapid și să poată fi prezentat clar în fața unei comisii. Acest tip de experiență dezvoltă competențe foarte importante: lucrul în echipă, documentarea tehnică, gestionarea timpului, identificarea și corectarea erorilor. Într-un sistem educațional care caută tot mai mult să depășească învățarea exclusiv teoretică, asemenea proiecte au o utilitate evidentă.
Privind spre viitor, robotul mobil autonom poate evolua către forme tot mai complexe. La nivel de proiect educațional avansat, el poate primi senzori de distanță pentru evitarea obstacolelor, poate folosi encodere pentru estimarea poziției, poate comunica fără fir cu un calculator sau o aplicație mobilă și poate integra algoritmi mai sofisticați de decizie. În aplicațiile industriale și de cercetare, se merge și mai departe, spre maparea mediului, localizare, recunoaștere vizuală și combinații de senzori. Chiar dacă aceste direcții sunt mai dificile, baza rămâne aceeași: percepție, prelucrare, control și acționare.
În concluzie, robotul mobil autonom este un sistem tehnic complex, dar foarte accesibil ca obiect de studiu, tocmai pentru că face vizibilă legătura dintre senzori, algoritmi și mișcare. Prin elemente precum șasiul, acționarea diferențială, senzorii de linie, microcontrolerul și driverul de motor, se construiește un model concret de autonomie robotică. Importanța sa nu este doar tehnologică, ci și profund educațională. Pentru elevii și studenții din România, el oferă un teren ideal de formare a unor competențe esențiale: proiectare, programare, testare, analiză și optimizare. În fond, studiul robotului mobil autonom ne arată că autonomia nu înseamnă doar deplasare independentă, ci capacitatea unui sistem de a percepe, a interpreta și a decide. Iar această lecție este una dintre cele mai valoroase pe care tehnologia modernă le poate oferi prin practică.
Evaluează:
Autentifică-te ca să evaluezi lucrarea.
Autentifică-te